Fire の計算方法
Fire Mapping は、Mapping のすべての点で 1 つの基本的な問いに答えます。この場所で火災が起きたら、Fire Detector は検知できるか? という問いです。
Kryptos には、ポイント、Fire Area(固定)、Fire Area(可変) の 3 つの Fire の計算方法があります。方法ごとに火災の検知のしかたが違います。また Fire Area の方法では、火災のどれだけが Detector から見えれば 検知 とみなすかも違います。
どの方法を選ぶかで、火災検知の Coverage の結果が変わります。プロジェクトの安全に対する考え方と、火災検知の要求に合わせて選んでください。
注意
計算方法は、Area 設定の Fire 検知方式 で、Area ごとに設定します。方法やその設定値を変えると、その Area の Fire の Configuration がすべて計算し直されます。
ポイント
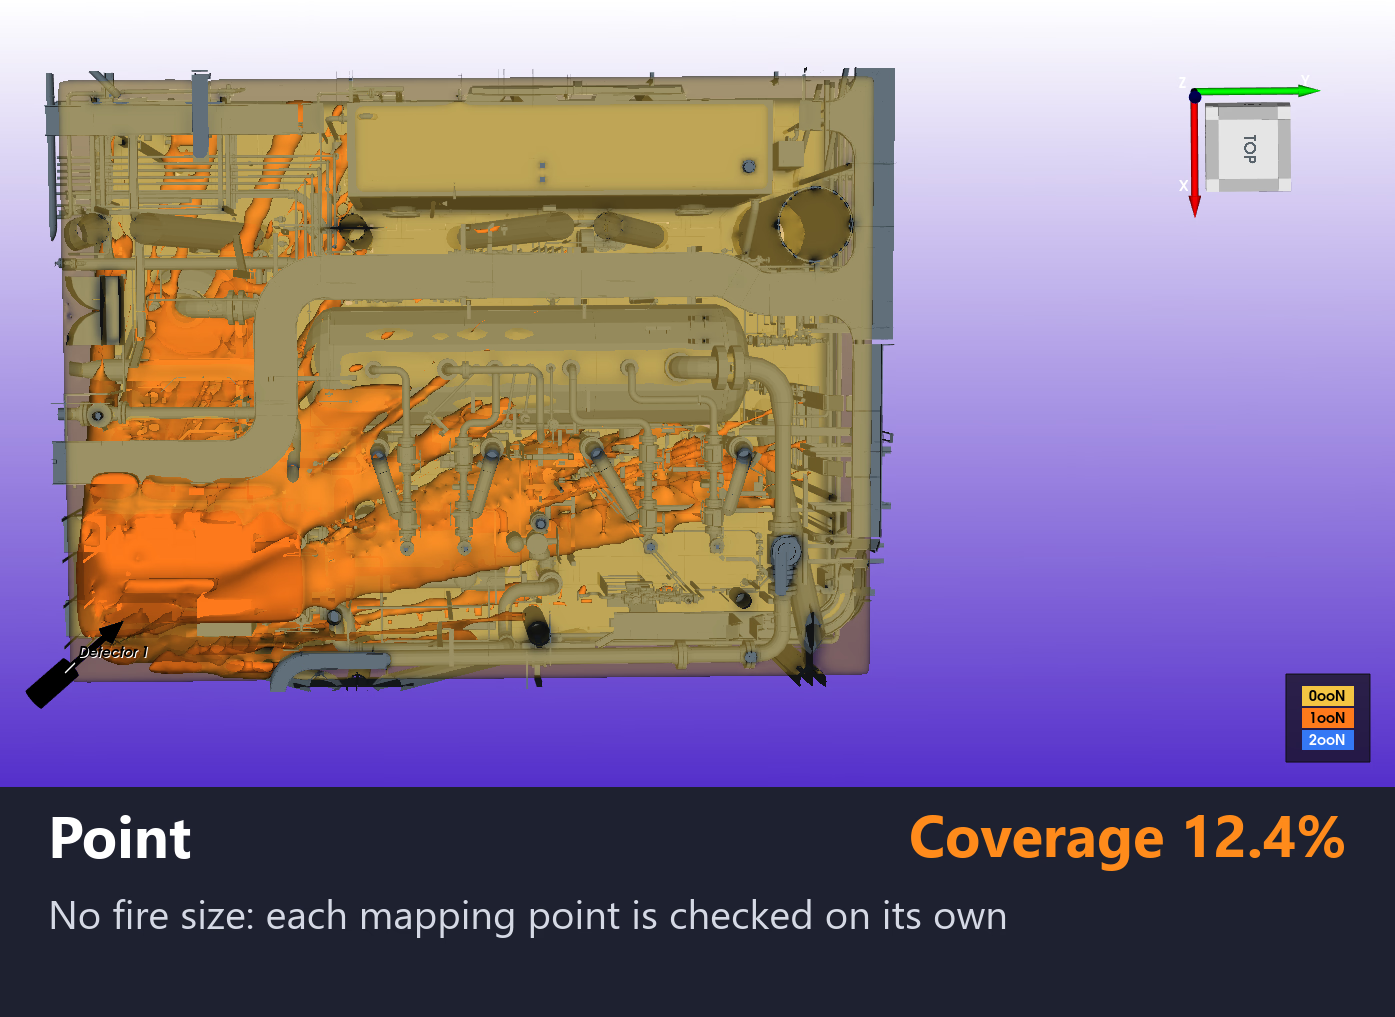
ポイント 方式では、Risk Grade の範囲を細かく並んだ Mapping の点に分けて、場所ごとの Coverage を求めます。これらの点は Coverage を評価する場所を表すもので、火災の大きさや形を表すものではありません。
Kryptos は、Risk Grade の中で、プラントの 3D の Geometry の外にある点を評価します。点の間隔は、X 軸と Y 軸の方向に 0.1 m、上下の Z 軸の方向に 0.25 m です。
Mapping の各点で、Kryptos は、Detector がその点をさえぎるものなく直接見通せるか、そしてその点がその Risk Grade での Detector の検知距離の中にあるかを調べます。
この 2 つの条件を両方満たしたときだけ、その点はカバーされているとみなされます。そうでなければ、その Detector はその点をカバーしていません。1 つの点が半分だけカバーされることはありません。
全体の火災検知の Coverage は、対象となる Mapping の点のうち、Configuration の Detector がカバーしている点の割合(パーセント)です。
特徴
- 火災の表し方: 1 つの点。火災の大きさはありません。
- 見える条件: Mapping の点が Detector から見えること。
- 検知距離: 点が Detector の検知距離の中にあること。
ポイント方式は、決まった大きさの火災を想定せずに、場所ごとの Coverage を求めたいときに役立ちます。
Fire Area(固定)
Fire Area(固定) 方式では、点を 1 つずつ別々に扱うのではなく、Detector から見える火災の実際の大きさを考えます。
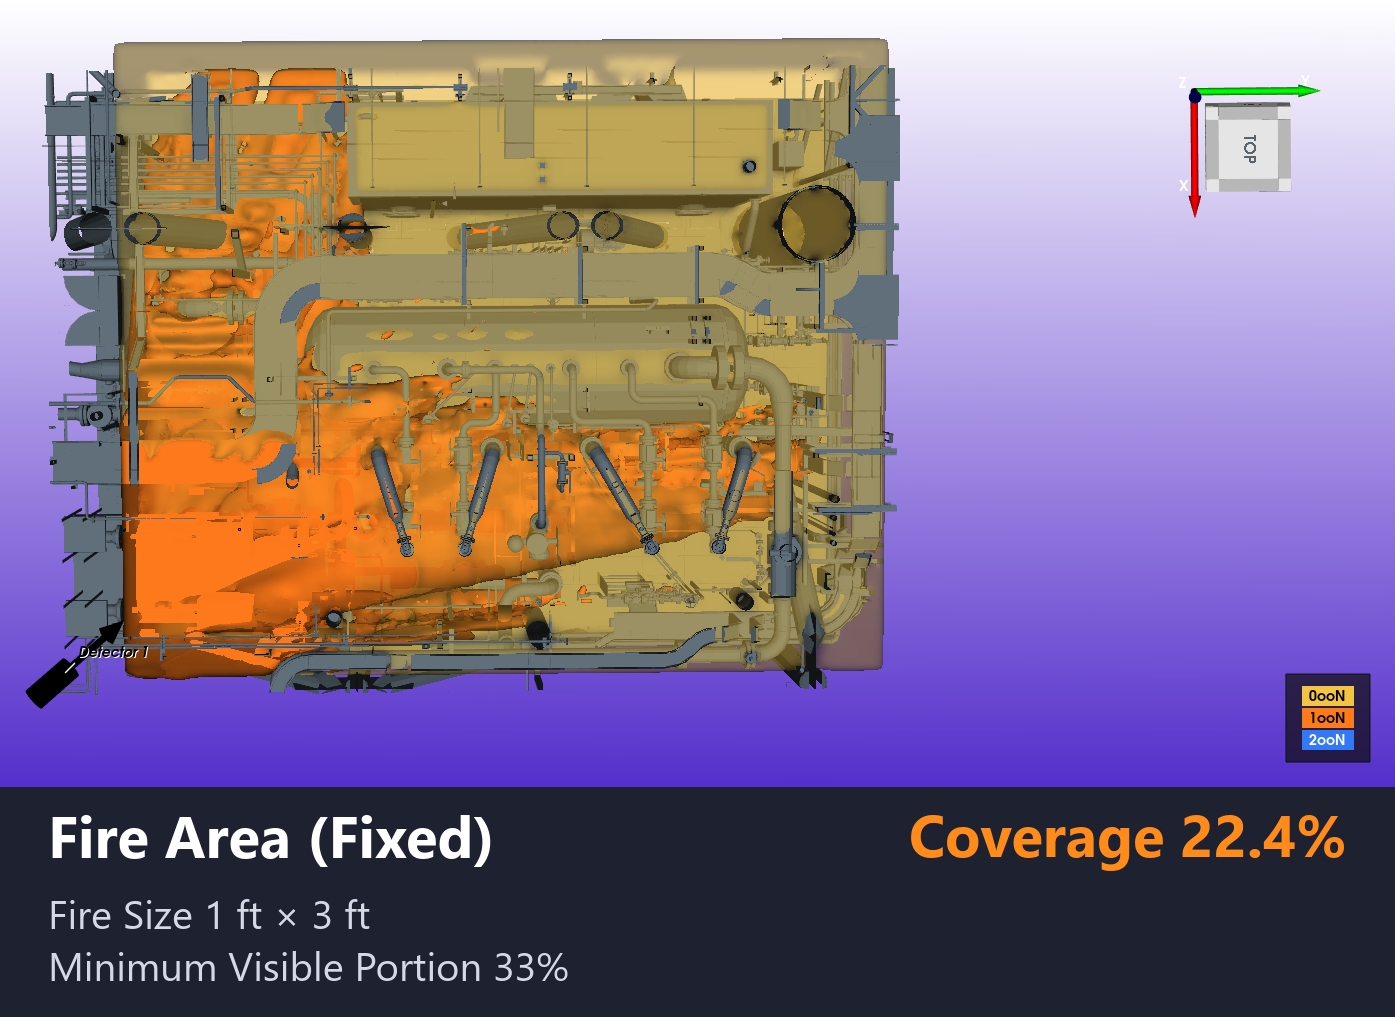
Mapping の各点で、Kryptos は Fire サイズ(幅と高さ)で決まる長方形の火災の面を評価します。火災が検知されたとみなすには、Detector がこの面を十分な割合だけ見えている必要があります。
必要な見える割合は 最小可視部分 (%) で指定します。可変方式と違い、この条件は火災と Detector の距離に関係なく同じです。
たとえば、必要な見える割合を 100% にすると、決めた火災の面のすべてが Detector から見えなければなりません。50% にすると、少なくとも半分が見えている必要があります。いずれも、Detector の検知距離やほかの検知条件を満たしていることが前提です。
特徴
- 火災の表し方: 幅と高さが決まった長方形の火災の面。
- 見える条件: 検知に成功するには、火災の面の決められた割合が見えていること。
- 距離による違い: 必要な見える割合は、どの距離でも同じです。Detector に近い火災も遠い火災も(どちらも検知距離の中にあるとして)、検知 とみなされるには、火災の面の同じ割合 (%) が見えている必要があります。
- 検知距離: 火災が、Detector の検知距離の中にあることも必要です。
固定方式は、評価する火災の大きさに対して、プロジェクトの安全の考え方が一定の見える条件を求めている場合に適しています。
ヒント
必要な見える割合は、プロジェクトの火災検知の考え方に合わせて選んでください。100% はさえぎるものに対して最も厳しい条件で、それより低い割合なら、火災の面の一部が隠れていても認められます。
Fire Area(可変)
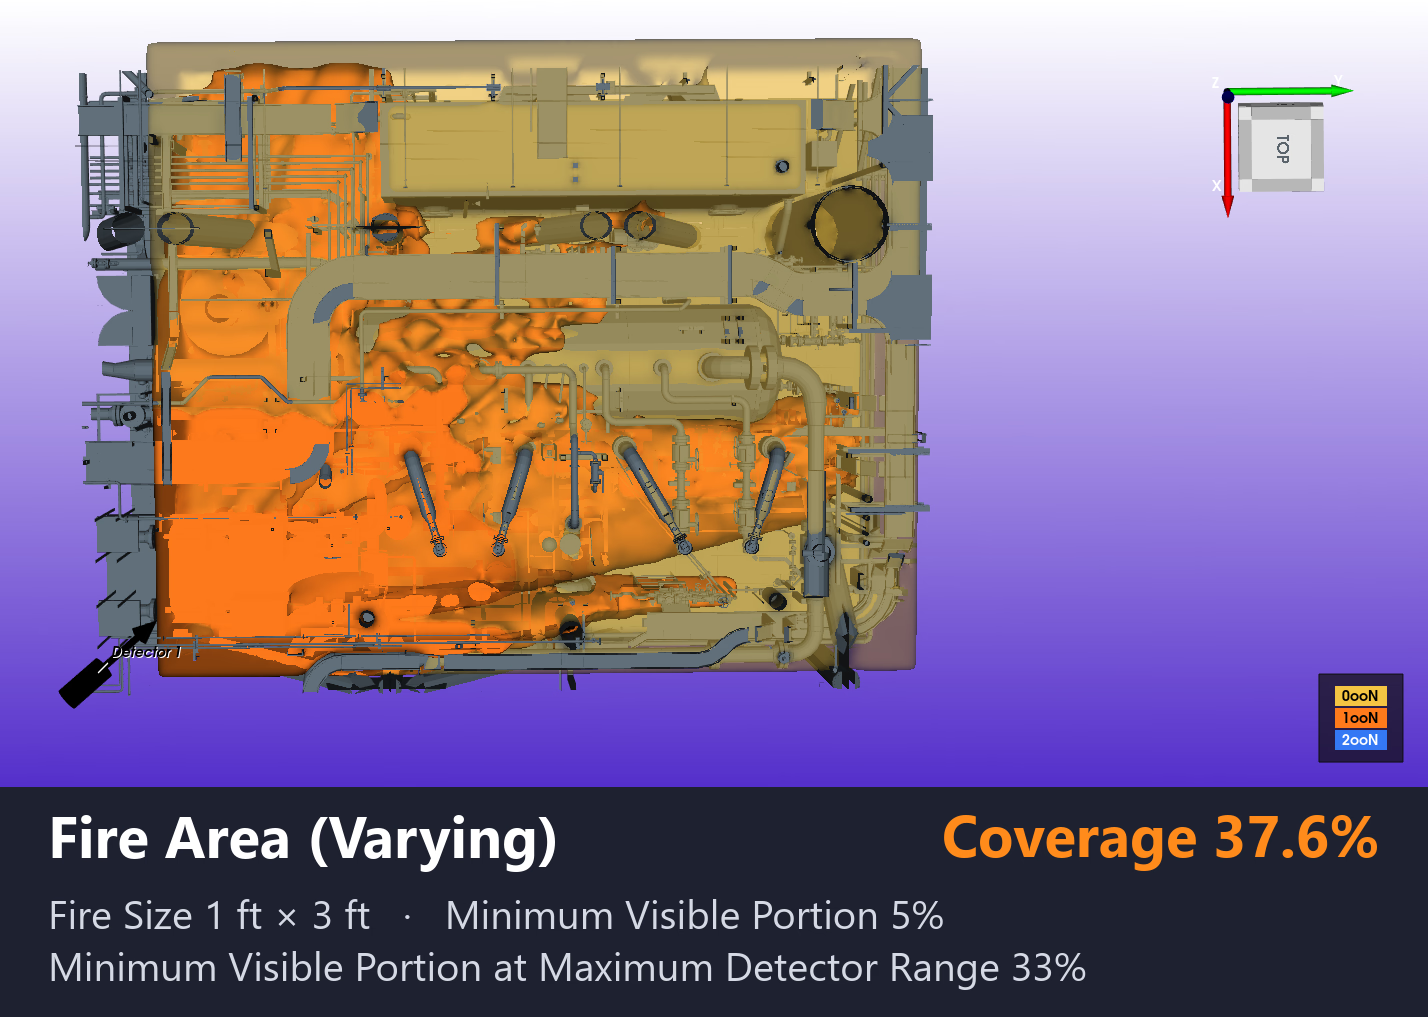
Fire Area(可変) 方式も、幅と高さが決まった長方形で火災を表します。ただし固定方式と違い、Detector から見えている必要がある火災の面の割合が、火災と Detector の距離によって変わります。
この方式は、簡単な物理の法則を考えに入れています。Detector が受ける放射の強さは、距離の 2 乗に反比例して弱くなります(逆 2 乗の法則)。火災が Detector に近いほど、受ける放射は強くなります。そのため近い距離では、火災の見えている部分が小さくても検知できることがあります。
必要な見える割合は、Detector の最大検知距離での値を基準にし、火災が近づくにつれて小さくなります。さらに Kryptos は、ユーザーが決めた最小の見える条件を使い、近い距離で必要な見える割合が決めた値より小さくならないようにします。
設定値
Fire Area(可変)方式では、次の設定値を使います。
- Fire サイズ — Mapping の各点で評価する火災の面の幅と高さです。
- Detector の最大検知距離での最小可視部分 (%) — 火災が Detector の最大検知距離にあるときに、見えていなければならない火災の面の最小の割合です。
- 最小可視部分 (%) — 火災が Detector に近づいたときの、必要な見える割合の下限です。
距離によって条件が変わるしくみ
Fire Area(可変)方式では、逆 2 乗の法則を使って、火災と Detector の距離に応じて必要な見える割合を変えます。条件は Detector の最大検知距離での値を基準にし、火災が近づくにつれて小さくなります。
計算は次の 3 つの考え方に従います。
- 最大検知距離では、必要な見える割合は Detector の最大検知距離での最小可視部分 (%) の値です。
- それより近い距離では、必要な見える割合は逆 2 乗の法則に従って小さくなります。たとえば最大検知距離の 1/2(半分)の距離では、下限を当てはめる前の計算上の条件は、最大検知距離での値の 1/4 になります。
- さらに近い距離では、ユーザーが決めた 最小可視部分 (%) が下限になります。火災が Detector にどれだけ近くても、必要な見える割合はこの値より小さくなりません。
たとえば、次の値を設定したとします。
- Detector の最大検知距離での最小可視部分 (%) 100%
- 最小可視部分 (%) 25%
- Detector の最大検知距離: 40 m
最大検知距離の 40 m では、必要な見える割合は 100% です。その半分の 20 m では、逆 2 乗の法則によって計算上の条件は 25% になります。20 m より近いと計算上の条件は 25% を下回りますが、最小の見える条件が下限となり、25% のままに保たれます。
こうして、必要な見える割合は距離とともに小さくなりますが、ユーザーが決めた最小値を下回ることはありません。
見える条件と検知距離は別のものです。 必要な見える割合を下げると、火災の面の多くが隠れていても検知できるようになりますが、Detector の最大検知距離が伸びるわけではありません。その距離の外にある火災は、その Detector ではカバーされていないとみなされます。
注意
最小可視割合 (%) は、最大検知距離での最小可視割合 (%) より大きくできません。
可変方式では、最小の見える条件の範囲で、火災が Detector に近づくほど必要な見える割合が小さくなります。最小値を最大検知距離での値より大きくすると、このしくみと矛盾するため、Kryptos はその値を受け付けません。
ヒント
可変方式は、Detector が受ける放射に距離が与える影響を考えに入れたい場合に役立ちます。最大検知距離での見える条件と最小の見える条件は、プロジェクトの安全の考え方に合わせて選んでください。
3 つの方法の比較
| 項目 | ポイント | Fire Area(固定) | Fire Area(可変) |
|---|---|---|---|
| 火災の表し方 | Mapping の 1 つの点 | 長方形の火災の面 | 長方形の火災の面 |
| 火災の大きさが必要か | いいえ | はい | はい |
| Detector から見える条件 | Mapping の点が見えること | 火災の面の決められた割合が見えること | 距離によって決まる割合の火災の面が見えること |
| 条件が距離で変わるか | 該当なし | いいえ | はい。逆 2 乗の法則に従い、最小の見える条件が下限になります |
| 最小の見える条件 | 該当なし | 固定の必要な見える割合 | はい |
| 検知距離を守るか | はい | はい | はい |
下の画像は、同じ Detector、同じ Risk Grade での、それぞれの方法の Coverage を示しています。各画像の下に、方法、Coverage、使った設定値を示しています。
Fire の計算方法の選び方
計算方法は、プロジェクトの安全の考え方、評価する火災検知の技術、火災検知の検討で使う前提条件をもとに選んでください。
- ポイント は、火災に大きさを与えずに、Mapping の個々の点で場所ごとの Coverage を評価します。
- Fire Area(固定) は、大きさが決まった火災を、距離に関係なく一定の見える割合で評価します。
- Fire Area(可変) は、大きさが決まった火災を、距離によって変わる見える条件と、決められた下限を使って評価します。
これらの方法は、火災検知の Coverage を求めるための異なる考え方です。検知の条件が違うため、異なる方法で得た結果をそのまま同じものとして比べないでください。
注意
詳しい Fire Mapping を始める前に、適切な計算方法を選び、その設定値を決めておいてください。あとで方法や設定値を変えると、今の Area の Fire の Configuration がすべて計算し直されます。
関連ページ
- Fire Detector — Detector の視野(FOV)、曲率、検知距離、近距離でのふるまいについて説明します。
- Area 設定 — Area で使う Fire の計算方法と Detector のモデルを設定します。