Métodos de cálculo de Fire
O Fire Mapping responde a uma pergunta básica em cada ponto do Mapping: um Fire Detector detectaria um fogo neste lugar?
O Kryptos oferece três métodos de cálculo de Fire: Pontual, Area de Fire (fixa) e Area de Fire (variável). Eles diferem na forma como um fogo é detectado e, nos métodos Fire Area, em quanto do fogo um Detector precisa ver para que ele seja considerado detectado.
O método escolhido muda a Coverage de detecção obtida e deve refletir a filosofia de segurança do projeto e os requisitos de detecção de incêndio.
Atenção
O método de cálculo é ajustado separadamente para cada Area, em Método de detecção de Fire nas Configurações da Area. Mudar o método ou qualquer um dos seus dados recalcula todas as Configurations de Fire daquela Area.
Pontual
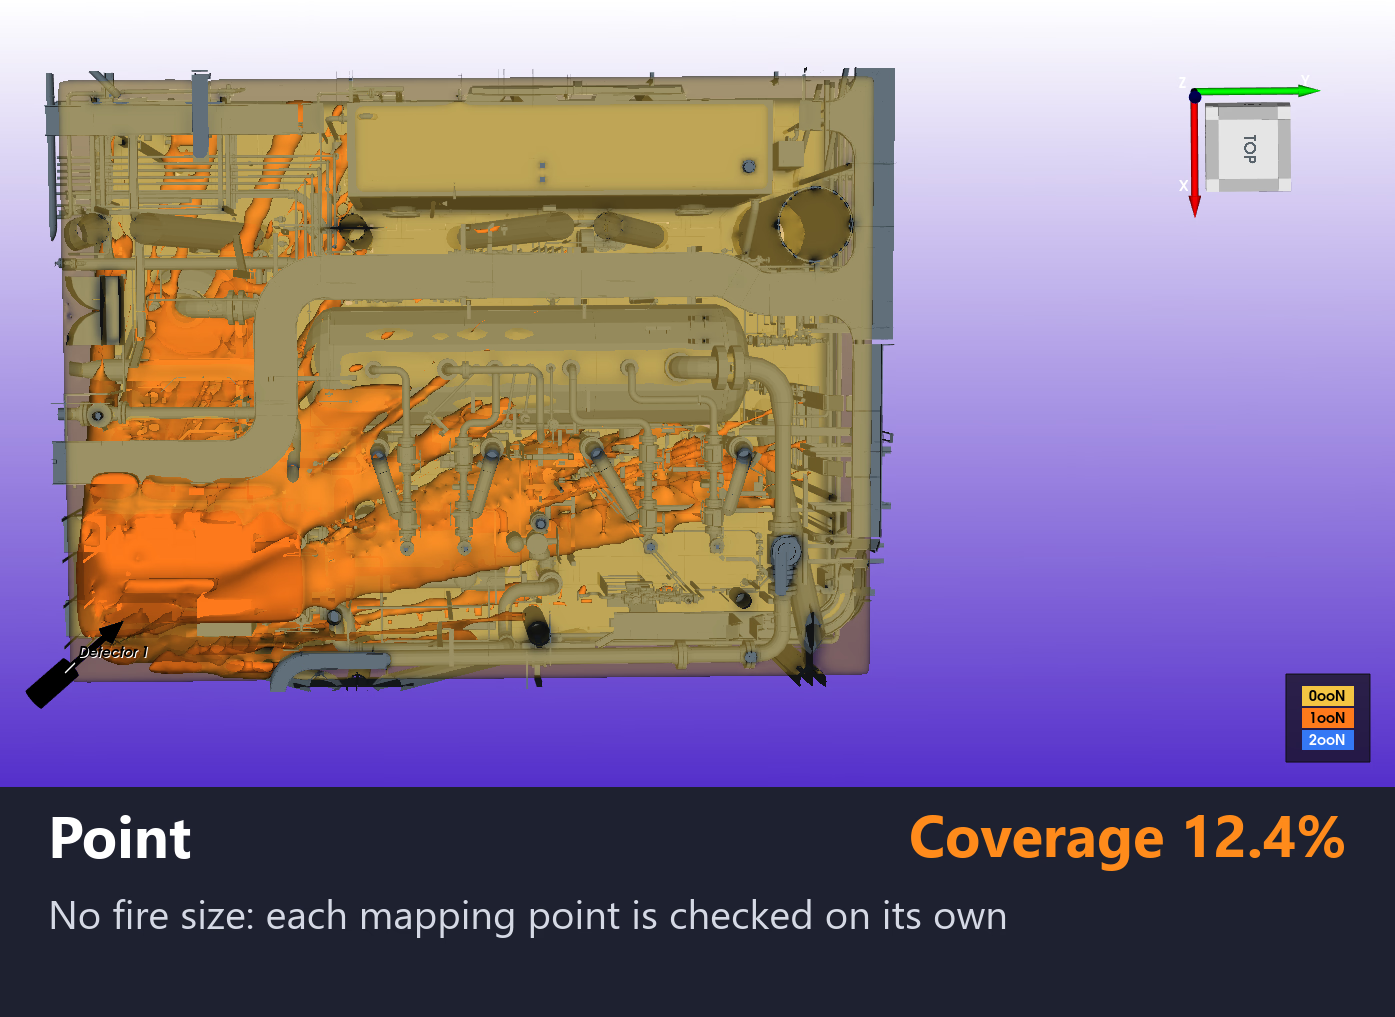
O método Pontual calcula a Coverage geográfica dividindo o volume do Risk Grade em um conjunto de pontos do Mapping bem próximos uns dos outros. Esses pontos são os locais onde a Coverage é avaliada; eles não representam o tamanho nem o formato de um fogo.
O Kryptos avalia os pontos do Risk Grade que ficam fora da Geometry 3D da planta. O espaçamento entre os pontos é de 0,1 m nos eixos X e Y e de 0,25 m no eixo vertical Z.
Em cada ponto do Mapping, o Kryptos verifica se um Detector vê o ponto em linha direta e se o ponto está dentro do alcance de detecção do Detector para aquele Risk Grade.
Um ponto só é considerado coberto quando as duas condições são atendidas. Caso contrário, aquele Detector não o cobre. Um ponto não pode ficar coberto pela metade.
A Coverage de detecção total é simplesmente a porcentagem de pontos do Mapping válidos que são cobertos pelos Detectors da Configuration.
Características
- Como o fogo é representado: um único ponto, sem dimensões de fogo.
- Requisito de visibilidade: o ponto do Mapping precisa estar visível para o Detector.
- Alcance de detecção: o ponto precisa estar dentro do alcance do Detector que se aplica.
O método Ponto é útil quando o estudo quer saber a Coverage geográfica sem representar um fogo de tamanho definido.
Area de Fire (fixa)
O método Area de Fire (fixa) leva em conta o tamanho real de um fogo visto pelo Detector, em vez de tratar cada ponto separadamente na detecção.
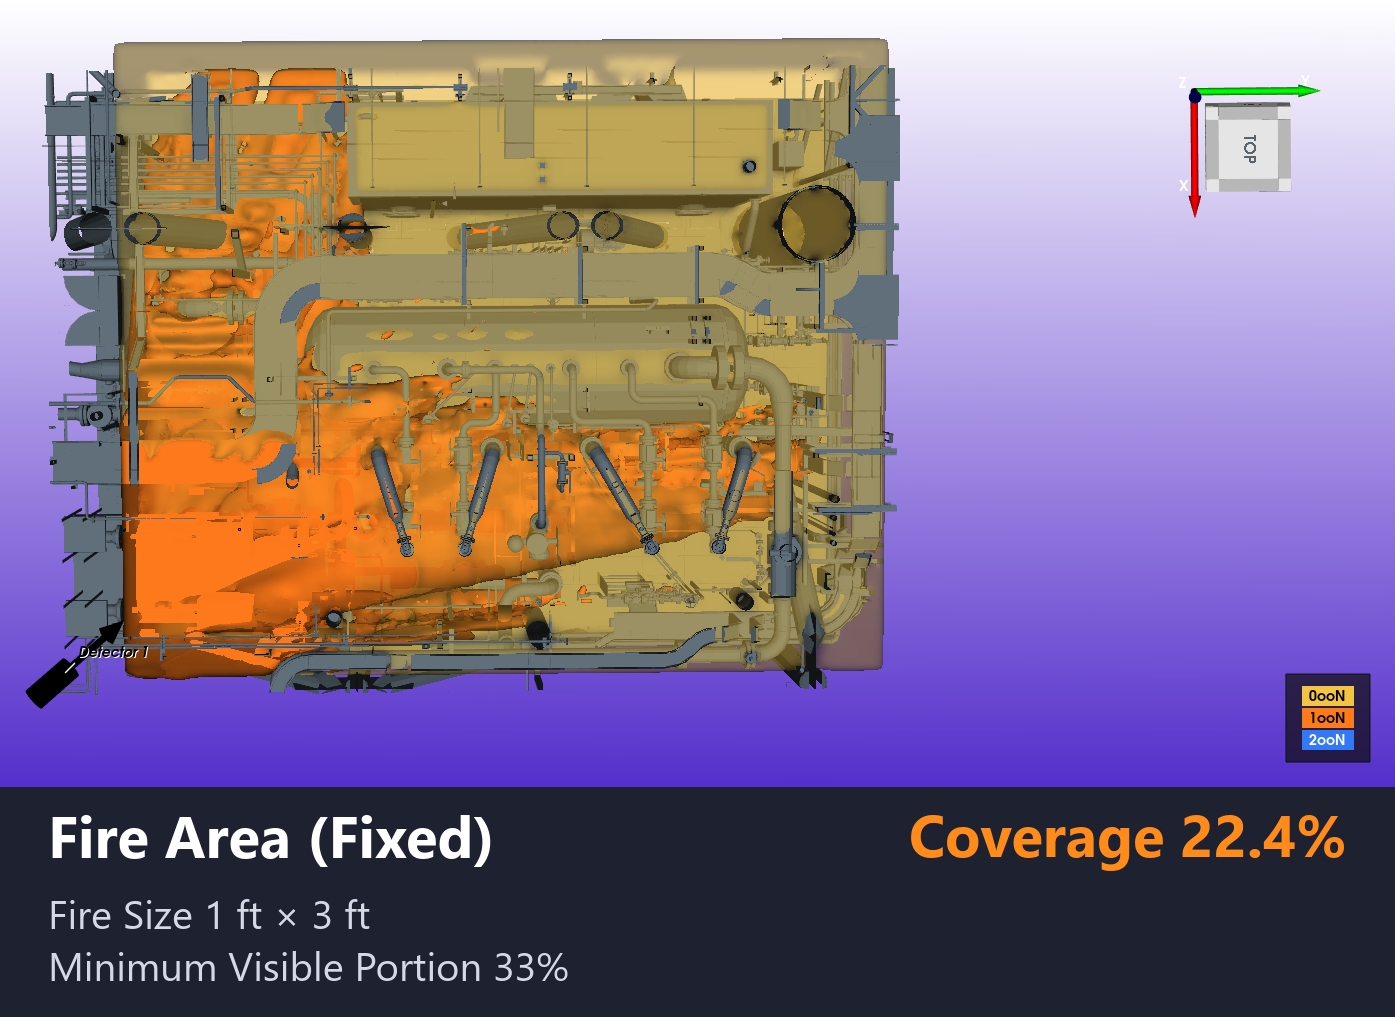
Em cada ponto do Mapping, o Kryptos avalia uma área de fogo retangular definida pelo Tamanho do Fire, informado em largura e altura. O Detector precisa ver uma parte suficiente dessa área para que o fogo seja considerado detectado.
A parte visível exigida é definida em Porção visível mínima (%). Ao contrário do método variável, essa exigência é sempre a mesma, seja qual for a distância entre o fogo e o Detector.
Por exemplo, se a parte visível exigida for 100%, o Detector precisa ver toda a área de fogo definida. Se for 50%, precisa ver pelo menos metade da área de fogo, respeitando o alcance de detecção do Detector e os outros critérios de detecção que se aplicam.
Características
- Como o fogo é representado: uma área de fogo retangular, com largura e altura definidas.
- Requisito de visibilidade: uma parte definida da área de fogo precisa estar visível para a detecção ter sucesso.
- Efeito da distância: a parte visível exigida é a mesma a qualquer distância. Um fogo perto do Detector e um fogo longe (os dois dentro do alcance) precisam mostrar a mesma parte visível (%) da área para serem considerados detectados.
- Alcance de detecção: o fogo ainda precisa estar dentro do alcance de detecção do Detector.
O método fixo é adequado quando a filosofia de segurança do projeto define uma exigência de visibilidade constante para o tamanho de fogo avaliado.
Dica
A parte visível exigida deve ser escolhida de acordo com a filosofia de detecção de incêndio do projeto. Uma exigência de 100% é mais rigorosa com obstáculos do que uma porcentagem menor, que aceita que parte da área de fogo fique escondida.
Area de Fire (variável)
O método Area de Fire (variável) também representa o fogo como um retângulo com largura e altura definidas. Mas, ao contrário do método fixo, a parte da área de fogo que o Detector precisa ver muda com a distância entre o fogo e o Detector.
Este método leva em conta uma lei física simples: a radiação que um Detector recebe diminui com o quadrado da distância (lei do inverso do quadrado). Quanto mais perto o fogo está do Detector, mais radiação ele recebe. Por isso, a curta distância, uma parte visível menor do fogo pode bastar para detectá-lo.
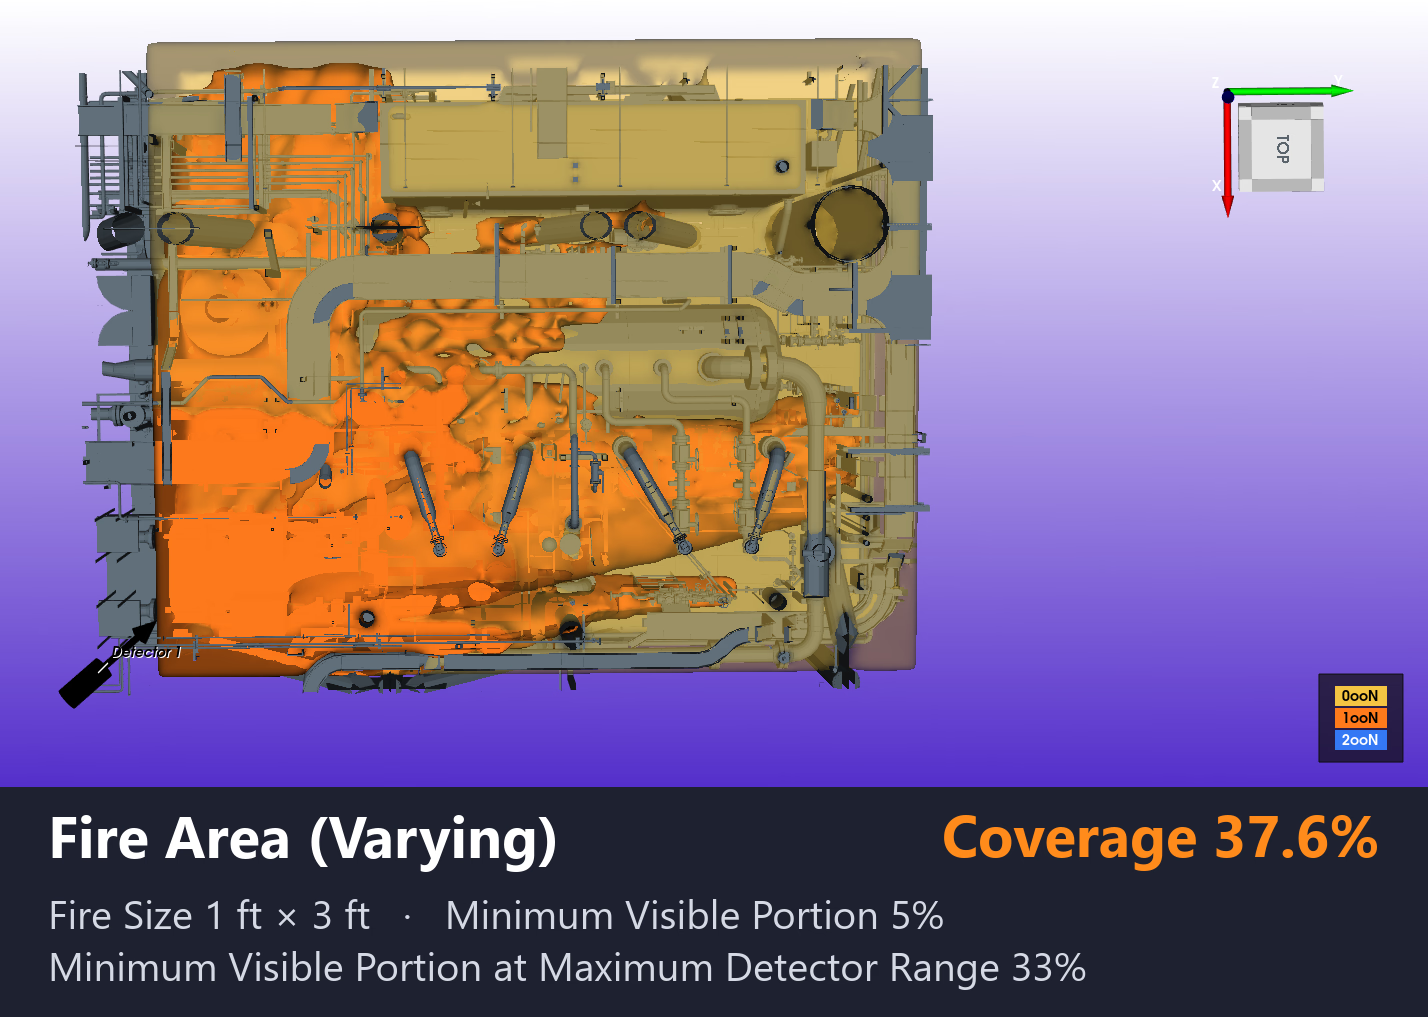
A parte visível exigida é definida no alcance de detecção máximo do Detector e diminui à medida que o fogo se aproxima. O Kryptos também aplica uma exigência de visibilidade mínima, escolhida pelo usuário, para que a parte visível exigida não fique abaixo de um valor definido a curta distância.
Dados
O método Fire Area (variável) usa estes dados:
- Tamanho do Fire — a largura e a altura da área de fogo avaliada em cada ponto do Mapping.
- Porção visível mínima (%) no alcance máximo do Detector — a menor parte da área de fogo que precisa estar visível quando o fogo está no alcance de detecção máximo do Detector.
- Porção visível mínima (%) — o limite mais baixo da parte visível exigida quando o fogo se aproxima do Detector.
Como a exigência muda com a distância
O método Fire Area (variável) usa a lei do inverso do quadrado para ajustar a parte visível exigida conforme a distância entre o fogo e o Detector. A exigência é definida no alcance de detecção máximo do Detector e diminui à medida que o fogo se aproxima.
O cálculo segue três princípios:
- No alcance de detecção máximo, a parte visível exigida é a definida em Porção visível mínima (%) no alcance máximo do Detector.
- A distâncias menores, a parte visível exigida diminui segundo a lei do inverso do quadrado. Por exemplo, na metade do alcance máximo, a exigência calculada é um quarto do valor definido para o alcance máximo, antes de aplicar o limite mínimo.
- A distâncias ainda menores, a Porção visível mínima (%) escolhida pelo usuário funciona como piso. A parte visível exigida não pode ficar abaixo desse valor, por mais perto que o fogo esteja do Detector.
Por exemplo, suponha estes valores:
- Porção visível mínima (%) no alcance máximo do Detector 100%
- Porção visível mínima (%) 25%
- Alcance máximo do Detector: 40 m
No alcance máximo de 40 m, a parte visível exigida é 100%. A 20 m, metade do alcance máximo, a lei do inverso do quadrado reduz a exigência calculada para 25%. A menos de 20 m, a exigência calculada ficaria abaixo de 25%, então o piso de visibilidade mínima a mantém em 25%.
Assim, a parte visível exigida diminui com a distância, mas nunca fica abaixo do mínimo definido pelo usuário.
A exigência de visibilidade e o alcance de detecção são coisas diferentes. Reduzir a parte visível exigida permite detectar um fogo com uma parte maior da área escondida, mas não aumenta o alcance de detecção máximo do Detector. Um fogo fora desse alcance não é considerado coberto pelo Detector.
Atenção
A Parte visível mínima (%) não pode ser maior que a Parte visível mínima (%) no alcance máximo do Detector.
O método variável reduz a parte visível exigida à medida que o fogo se aproxima do Detector, respeitando o limite de visibilidade mínima. Colocar o mínimo acima do valor exigido no alcance máximo iria contra essa lógica, por isso o Kryptos recusa esse valor.
Dica
O método variável é útil quando o estudo precisa levar em conta o efeito da distância na radiação recebida por um Detector. A exigência de visibilidade no alcance máximo e o limite de visibilidade mínima devem ser escolhidos de acordo com a filosofia de segurança do projeto.
Comparar os três métodos
| Característica | Ponto | Fire Area (fixa) | Fire Area (variável) |
|---|---|---|---|
| Como o fogo é representado | Um único ponto do Mapping | Uma área de fogo retangular | Uma área de fogo retangular |
| Dimensões do fogo necessárias | Não | Sim | Sim |
| Requisito de visibilidade para o Detector | O ponto do Mapping precisa estar visível | Uma parte definida da área de fogo precisa estar visível | Uma parte da área de fogo, que depende da distância, precisa estar visível |
| A exigência muda com a distância | Não se aplica | Não | Sim, segundo a lei do inverso do quadrado, com um piso de visibilidade mínima |
| Limite de visibilidade mínima | Não se aplica | A parte visível exigida, fixa | Sim |
| Alcance de detecção respeitado | Sim | Sim | Sim |
As imagens abaixo mostram a Coverage do mesmo Detector sobre o mesmo Risk Grade com cada método. O método, a Coverage e os dados usados aparecem abaixo de cada imagem.
Escolher um método de cálculo de Fire
O método de cálculo deve ser escolhido com base na filosofia de segurança do projeto, na tecnologia de detecção de incêndio avaliada e nas premissas do estudo de detecção.
- Pontual avalia a Coverage geográfica em pontos específicos do Mapping, sem dar dimensões ao fogo.
- Area de Fire (fixa) avalia um fogo de dimensões definidas com uma parte visível exigida constante, seja qual for a distância.
- Area de Fire (variável) avalia um fogo de dimensões definidas com uma exigência de visibilidade que depende da distância, com um limite mínimo definido.
Esses métodos são formas diferentes de calcular a Coverage de detecção de incêndio. Não se deve supor que resultados de métodos diferentes sejam equivalentes, porque os critérios de detecção não são os mesmos.
Atenção
Escolha o método de cálculo adequado e ajuste os dados dele antes de fazer um Fire Mapping detalhado. Mudar o método ou os dados depois recalcula todas as Configurations de Fire da Area atual.
Veja também
- Fire Detectors — entender o campo de visão (FOV), a curvatura, o alcance de detecção e o comportamento a curta distância dos Detectors.
- Configurações da Area — ajustar o método de cálculo de Fire e os modelos de Detector disponíveis para uma Area.